
Шилд L293D для NodeMCU
Код: 1000165
В наличии
10+ купили
89 ₴
Заказ у продавца — от 100 ₴
Доставка
 Нова Пошта
Оплата и гарантии
 Наложенный платежНова Пошта
 Оплата на счетIBAN UA653052990000026008015903658


Характеристики и описание
| Тип | Шилд |
|---|---|
| Производитель | Amica |
Плата управління двигунами L293D для NodeMCU – це одночасно мотор шилд та плата розширення для WI-Fi модулів NodeMCU V2. Як драйвер для двигунів використовується мікросхема L293D, що дозволяє керувати двома двигунами постійного струму або одним кроковим. Максимальний довготривалий вихідний струм для кожного каналу – 0.6А, короткочасний – 1.2 А.
Характеристики:
- Мікросхема L293D
- Напруга живлення логічної частини 4.5-9В
- Напруга живлення силової частини 4.5-36В
- Максимальний струм навантаження крокового двигуна 1.2А
- Розміри 42x58х10 мм
Увага! Шилд сумісний тільки з версією NodeMCU Amica/Doit (v2) і не підійде для NodeMCU LoLin (v3)
Загальна схема плати:
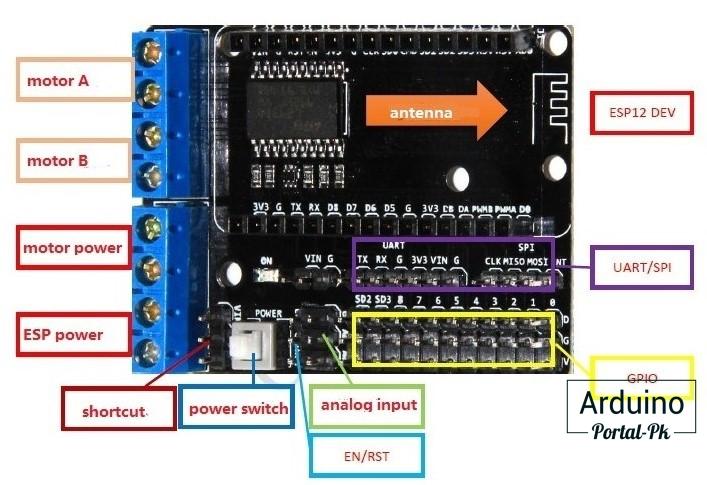
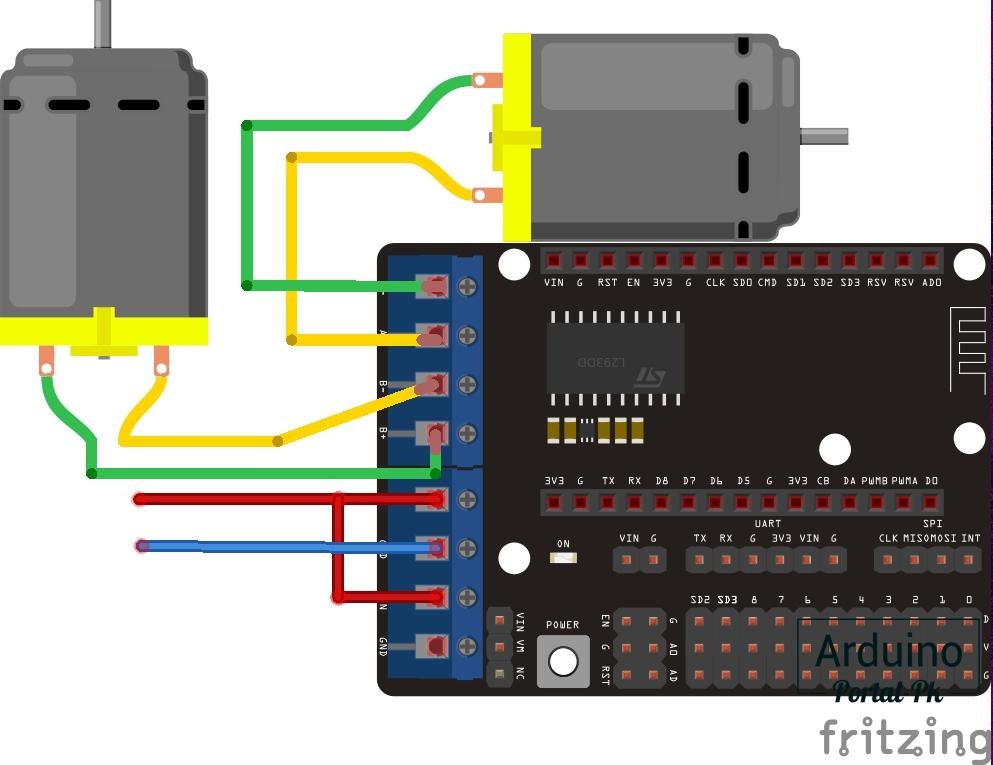
Схема підключення двигунів:
Приклад скетчу для пробного запуску:
#define PIN_D1 5 // gpio5 = D1 PWM_A #define PIN_D2 4 // gpio4 = D2 PWM_B #define PIN_D3 0 // gpio0 = D3 DA (A-A+) підключається двигун #define PIN_D4 2 // gpio2 = D4 DB (B-B+) підключається двигун void setup() { pinMode(PIN_D1, OUTPUT); // ініціалізуємо Pin як вихід pinMode(PIN_D2, OUTPUT); // ініціалізуємо Pin як вихід pinMode(PIN_D3, OUTPUT); // ініціалізуємо Pin як вихід pinMode(PIN_D4, OUTPUT); // ініціалізуємо Pin як вихід } void loop() { digitalWrite(PIN_D1, HIGH); // PWM_A HIGH digitalWrite(PIN_D3, HIGH); // DA HIGH delay (2000); // wait digitalWrite(PIN_D3, LOW); // DA LOW delay (2000); // wait digitalWrite(PIN_D2, HIGH); // PWM_B HIGH, змінюється напрямок обертання двигуна на контактах (B- B+) digitalWrite(PIN_D4, HIGH); // DB HIGH delay (2000); // wait digitalWrite(PIN_D4, LOW); // DB LOW delay (2000); // wait digitalWrite(PIN_D2, LOW); // PWM_B LOW }
Отзывы и вопросы
- Отзывы (0)
- Вопросы (0)
Еще не было отзывов об этом товаре


